豆蔵、AWSクラウド基盤上でNVIDIAのロボティクスAI技術を 活用し現場で動く「フィジカルAI」の社会実装を加速
~「フィジカルAI 開発支援プログラム by AWS ジャパン」 における研究開発成果を発表~
株式会社豆蔵(本社:東京都新宿区、代表取締役社長:中原 徹也、以下 豆蔵)は、アマゾン ウェブ サービス ジャパン合同会社(以下 AWSジャパン)が実施する「フィジカルAI 開発支援プログラム by AWS ジャパン」に参画し、フィジカルAIおよびヒューマノイドロボットの産業実装に関する研究開発成果を発表いたしました。
本取り組みでは、AWSの計算資源とNVIDIAの先端ロボティクスAI技術を活用し、ヒューマノイドロボットによる板金部品のピッキング・搬送・整列作業を実現しました。また、VLA(Vision-Language-Action)モデルと従来のロボット制御技術を組み合わせた「ハイブリッド制御アーキテクチャ」を検証し、フィジカルAIの産業適用に向けた知見を獲得しました。
研究開発の内容
豆蔵では、これまで産業向けに「ヒューマノイドロボットでの板金整列アプリケーション」の研究開発を進めてまいりました。本取り組みでは、(1)上半身制御のVLAモデルによる知能化、(2)下半身制御の独自ポリシー構築、および、(1)(2)を統合したVLAモデルによる全身制御に取り組みました。
(1)上半身制御のVLAモデルによる知能化
VLAモデルにはオープンなNVIDIA Isaac GR00T 1.7を用い、遠隔操作で収集した板金整列作業の359エピソード(作業開始から完了までの一連の作業データ)を用いて、AWS上のGPUリソース(Amazon Elastic Compute Cloud≪Amazon EC2≫「g6e.2xlarge」インスタンス)で約8時間ファインチューニング(追加学習)を行いました。VLAモデルとルールベース制御を相互に補完させることで、当社検証環境において上下整列85%、左右整列80%の成功率を確認しました。
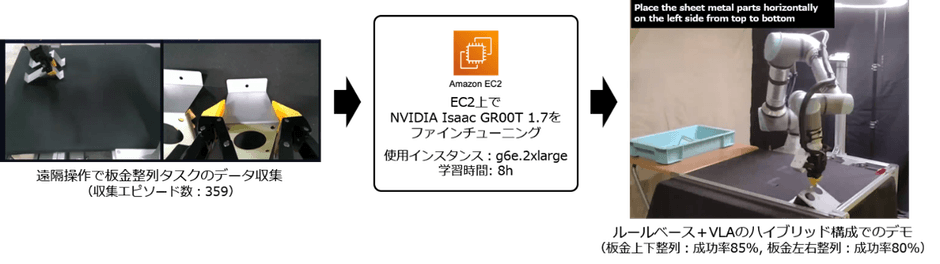
VLAモデルでの制御だけでは衝突が生じる、ばら積みピッキングの成功率が低い、といった問題が発生したため、VLAモデルと力制御やルールベースピッキングとのハイブリッド構成にすることでこれらの問題に対応しました。本検証を通じ、VLAモデルにすべての動作を担わせるのではなく、従来のロボット制御技術を適切に組み合わせる「ハイブリッド制御アーキテクチャ」が、フィジカルAIの産業適用に向けた有効なアプローチとなり得るとの知見を得ました。
(2)下半身制御の独自ポリシー構築
NVIDIAのオープンソースワークフローAGILE(オープンなロボット学習用フレームワークであるNVIDIA Isaac Labベース)を用い、AWS上のGPUリソース(Amazon EC2「g7e.2xlarge」インスタンス)で深層強化学習を約32時間実行し、ヒューマノイドロボットがしゃがみ動作や前傾動作を行う独自の運動ポリシーを構築しました。
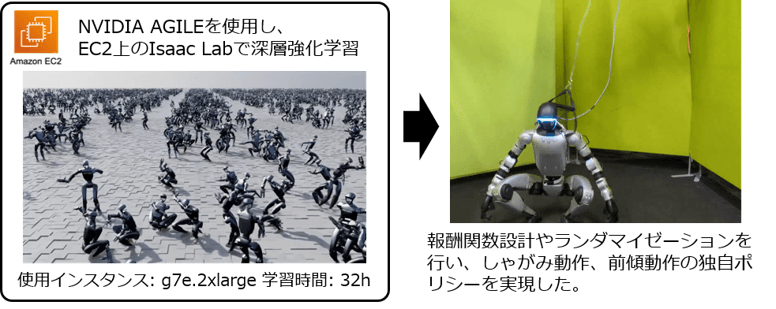
報酬関数の設計に加え、摩擦や傾きなどの物理条件を意図的に変化させる「ドメインランダマイゼーション」を行うことで、シミュレーションと実環境の差異(Sim2Realギャップ)による動作への影響を抑制し、学習した運動ポリシーを実機へ適用するためのノウハウを獲得しました。
(1)(2)を統合したVLAモデルによる全身制御
上半身制御のVLAモデルと下半身制御の独自運動ポリシーを組み合わせ、ヒューマノイドロボットの全身制御に取り組みました。下半身については、(2)で構築した運動ポリシーを用いて複数の関節動作を「腰の高さ」や「前進」といった高レベルな制御単位にまとめることで、VLAモデルが直接扱う制御自由度を削減しました。その上で、これらの制御自由度を含めて遠隔操作による作業データを収集し、VLAモデルをファインチューニングすることで、床に落ちた板金部品をしゃがんでピッキングし、搬送、整列する一連の作業を実現しました。
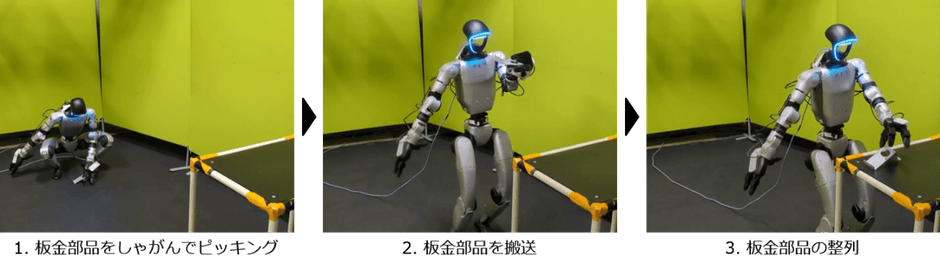
本検証では、VLAモデルが直接扱う制御自由度を対象タスクに必要なものに限定することで、VLAモデルのファインチューニングに必要な作業データを43エピソードに抑えながら、一連の全身動作を実現しました。一般に、多自由度のヒューマノイドロボットをVLAモデルで全身制御する場合、多数の作業データを収集する必要があります。本検証を通じ、下半身の複雑な関節動作を運動ポリシーによって抽象化し、VLAモデルが扱う制御自由度を削減することが、学習データ収集の負担を抑える上で有効な手法であることを確認しました。
今後の展望
豆蔵は、本プログラムを通じて獲得した知見を基に、VLAモデルをはじめとするAI技術と従来のロボット制御技術を組み合わせ、製造・物流などの産業現場に適したフィジカルAIアプリケーションの開発・導入支援を強化してまいります。
商標および技術に関する補足事項
本プレスリリースに記載されているNVIDIA技術(NVIDIA Isaac、Isaac Lab等)に関する言及および検証成果は、豆蔵が自社で実施した検証結果に基づくものであり、NVIDIAによる個別の承認や共同開発を示すものではありません。
株式会社豆蔵 会社概要
システム工学、ソフトウェア工学、ロボット工学の深い知見と、ソフト・AI・メカ・エレキのフルスタックな技術力を強みとするテックカンパニーです。先進的なテクノロジーを産業現場へ応用することを得意とし、製造・物流・モビリティ・クラウドなど幅広い領域でイノベーションを創出しています。
本社所在地: 東京都新宿区西新宿2-1-1 新宿三井ビルディング34階
設立 : 2020年11月11日
資本金 : 130,714,250円
代表者 : 代表取締役社長 中原 徹也
WEBサイト : https://mamezo.tech/