ダイナミックマッププラットフォーム、国土交通省「港湾技術開発制度」に採択
苫小牧栗林運輸、マクニカとともに港湾内の車両・荷役機器をつなぐ「港湾安全支援プラットフォーム」を開発
ダイナミックマッププラットフォーム株式会社(本社:東京都渋谷区、代表取締役社長CEO:吉村 修一、以下「ダイナミックマッププラットフォーム」)、苫小牧栗林運輸株式会社(本社:北海道苫小牧市、代表取締役社長:栗林 秀光、以下「苫小牧栗林運輸」)、株式会社マクニカ(本社:神奈川県横浜市、代表取締役社長:原 一将、以下「マクニカ」)は、国土交通省港湾局が公募する「第4回 港湾技術開発制度」において、ダイナミックマッププラットフォームが提案した「令和8年度 異種車両・荷役機械のターミナル内リアルタイム動態情報連携に係る技術開発に関する研究委託」が採択されたことをお知らせします。
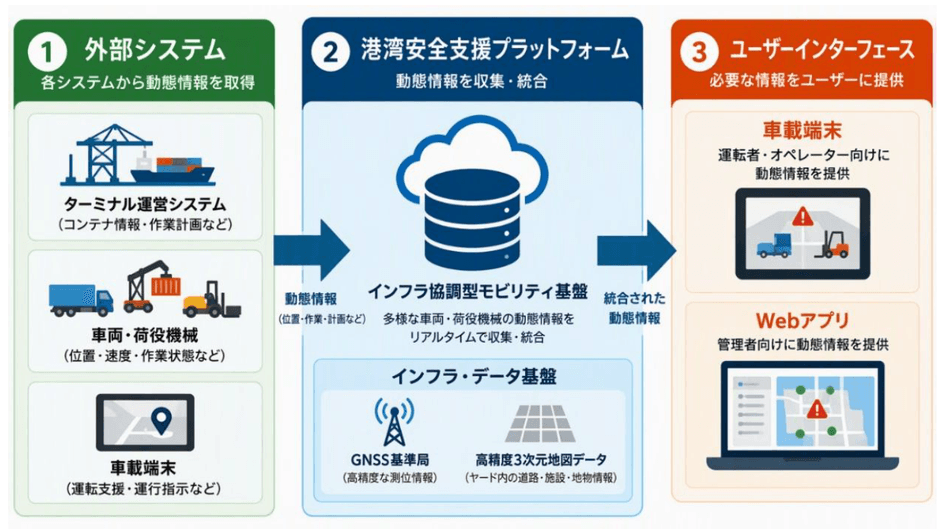
本技術開発では、苫小牧国際コンテナターミナルを実証フィールドとして、港湾内の運転補助車両、有人車両、荷役機器などの位置・動態情報をリアルタイムに収集・統合し、安全な港湾オペレーションを支援する「港湾安全支援プラットフォーム」の構築に取り組みます。これにより、車両・荷役機器の接近・交差リスクの低減を図り、ターミナル内の安全性向上と作業効率化を目指します。
■本技術開発のポイント
● メーカーや機能の異なる車両・荷役機器の位置、速度、目的地、作業状態などの動態情報をリアルタイムに収集・統合
● 高精度3次元地図データと動態情報を組み合わせ、周辺車両・荷役機器の状況を可視化し、接近・交差リスクを判定
● 車両や端末へ周辺状況や警告情報を配信し、一時停止や譲り合いなどの安全な運行判断を支援
● 特定の港湾・車種に依存しないデータ連携方式を設計し、他港湾・他機種への展開を目指す
■本技術開発の背景
コンテナターミナル内では、運転補助車両、有人車両、外来トレーラー、荷役機器など、メーカーや機能の異なる複数の車両・機器が同時に稼働しています。一方、それぞれの位置や動態情報は個別に管理されており、ターミナル全体でリアルタイムに共有・活用する仕組みは十分に整備されていません。
また、港湾ヤード内ではコンテナや荷役機器などによって死角が生じやすく、車両・機器が接近・交差する場面での安全確保が課題と認識しております。今後、港湾内への運転補助車両の導入が進む中、有人車両を含む異種車両・機器が安全かつ効率的に協調するための情報連携基盤が必要です。
本技術開発では、ダイナミックマッププラットフォームが培ってきた高精度3次元地図データおよびインフラ協調型モビリティ基盤※1に関する技術・知見を活用し、マクニカが提供する遠隔運行管理システム「everfleet」※2との連携により、車両・荷役機器の動態情報を統合する情報連携基盤を構築します。
※1インフラ協調型モビリティ基盤: 車両やインフラなどから取得した動態情報と高精度3次元地図データを連携し、モビリティの安全で効率的な運行を支援する情報連携基盤
※2 everfleet(エバーフリート): 位置情報やカメラ映像など多種多様なモビリティデータを統合・一元的に可視化し、信号機などの交通インフラとの協調や外部データとの連携により、遠隔での運行管理を可能にするシステム
■実証および開発計画
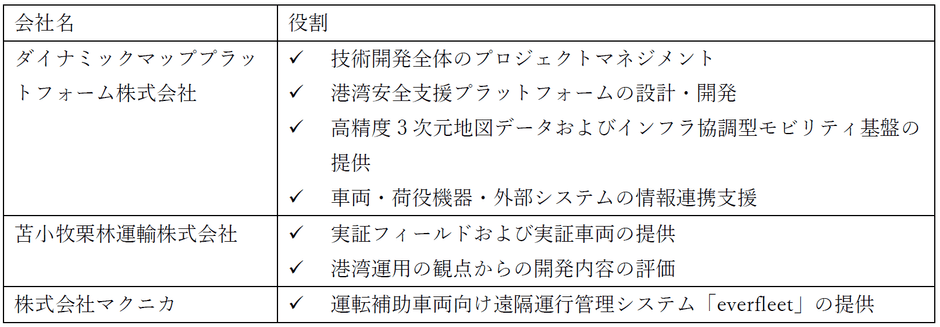
苫小牧国際コンテナターミナルを実証フィールドとし、運転補助車両と有人車両が混在する環境で技術検証を行う予定です。ダイナミックマッププラットフォームが技術開発全体を推進し、苫小牧栗林運輸、マクニカと連携して、実運用を見据えた開発・評価を進めます。
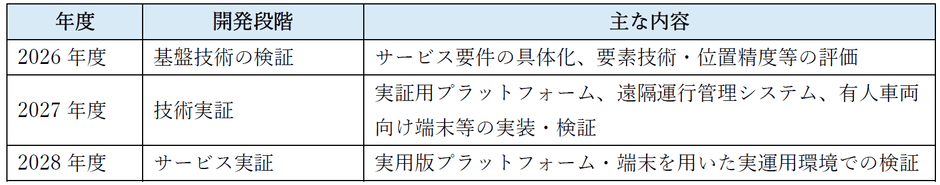
技術開発期間は2026年度から2028年度までの3年間です。要件定義、技術実証、サービス実証を段階的に進め、2029年度以降の先行港湾への導入およびサービス化を目指し、その後、他港湾への展開を検討します。
■各社の役割
■今後の展開
ダイナミックマッププラットフォームはこれまで、港湾・空港などの公共エリア向けに高精度3次元地図データを提供するとともに、動態情報と地図情報を連携する基盤の開発・実証を進めてきました。
今回の技術開発では、これらの技術・知見を港湾領域で活用します。将来的には、内閣府が打ち出す「戦略17分野」内の「港湾ロジスティクス」における「港湾荷役機械」高度化のため、各システムとの連携も視野に入れた港湾内外の作業や情報をつなぐ物流DX基盤への発展を目指します。
3社は本技術開発を通じて、異なる車両・荷役機器が混在する港湾環境における情報連携と安全支援の有効性を検証し、安全で効率的な物流インフラの実現に貢献してまいります。
■会社概要
<苫小牧栗林運輸株式会社について>
当社は、苫小牧港を拠点に港湾荷役を主軸とした物流事業を展開し、長年培ってきた現場経験と技術力を強みに、北海道の物流を支えています。
近年は、港湾現場の作業効率化や人手不足への対応を目的に、AIや運転補助技術の導入・開発にも注力しています。特に、コンテナターミナル内のトレーラー運行を支援する運転補助技術をはじめ、AIによるシャーシヤード高度化や作業員配置の最適化等、現場の課題解決に繋がる取り組みを進めています。
今後も、港湾荷役で培った「現場力」と最新技術を融合させ、安全で効率的な港湾物流の実現を目指しております。
設立:1950年10月26日
本社:北海道苫小牧市元中野2丁目13番16号
代表:栗林秀光
事業内容:港湾運送・貨物自動車運送・倉庫業・通関業・海運代理店・鉄道コンテナ輸送・自動車整備・風力発電設備の保守修理・IT関連事業等
公式サイト: https://www.kurinet.co.jp/tomakuri
<株式会社マクニカについて>
マクニカは、半導体、サイバーセキュリティをコアとして、最新のテクノロジーをトータルに取り扱う、サービス・ソリューションカンパニーです。世界33か国/地域100拠点で事業を展開、50年以上の歴史の中で培った技術力とグローバルネットワークを活かし、AIやIoT、運転補助など最先端技術の発掘・提案・実装を手掛けています。
設立:1972年10月
本社:神奈川県横浜市
代表者:原 一将
事業内容:半導体・集積回路などの電子部品の輸出入、販売、開発、加工、電子機器並びにそれらの周辺機器及び付属品の開発、輸出入、販売、その他
公式サイト: www.macnica.co.jp
<ダイナミックマッププラットフォーム株式会社について>
当社は日本政府によるバックアップのもと、国内自動車メーカー10社等の出資により設立されました。日本をヘッドクオーターに、北米・欧州・中東・韓国に拠点を構え、現在26ヶ国で事業を展開。運転補助車両をはじめ、シミュレータ環境構築、インフラ管理、除雪支援など、幅広い用途に向けて高精度3次元データを提供しています。
「Modeling the Earth」=地球のデジタル化をビジョンに、高精度3次元データのプラットフォーマーとして、様々な産業分野におけるイノベーションを共創します。
設立: 2016年6月
本社: 東京都渋谷区
代表者: 吉村 修一
事業内容: 運転補助車両・ADASをはじめ多様な産業を対象とした高精度3次元データの提供
公式サイト: https://www.dynamic-maps.co.jp/
公式X: https://x.com/dynamic_maps